


RIEGL VMQ-3HA – sistema di mobile mapping ad alta velocità a singolo scanner
Alta velocità, alte prestazioni: mobile mapping a singolo scanner
- Sensore LiDAR VUX-3HA, fino a 3 MHz
- Fino a 400 linee di scansione al secondo
- Portata fino a 500 m, precisione 2 mm / accuratezza 3 mm
- Integrazione opzionale fino a 4 fotocamere
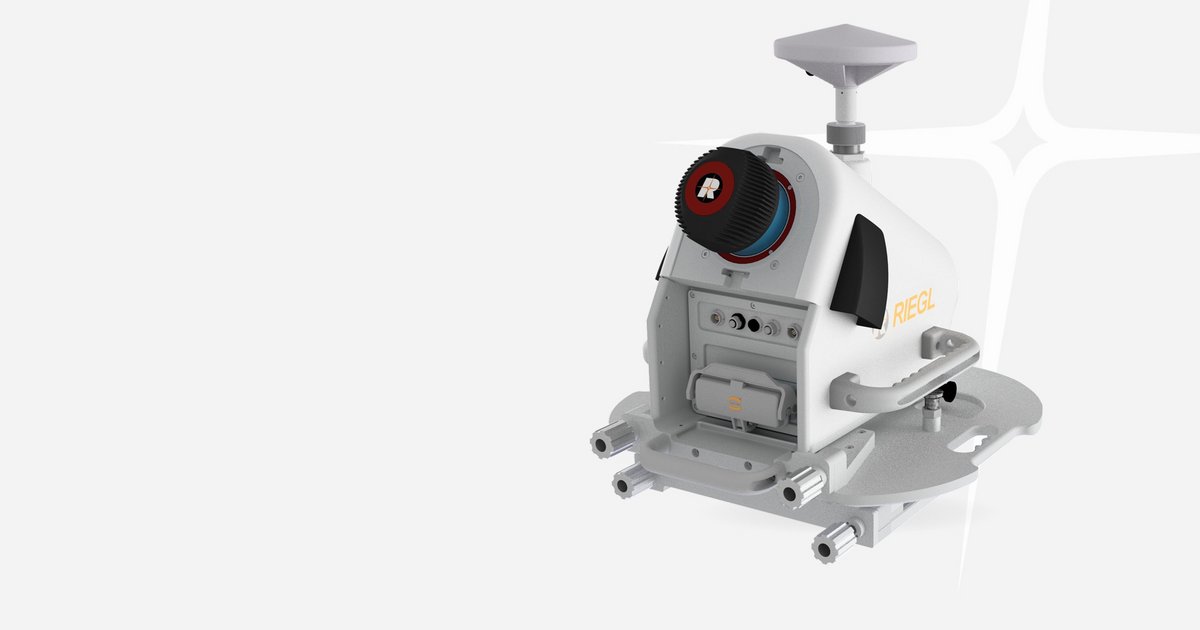
Il RIEGL VMQ-3HA è un sistema di mobile mapping a singolo scanner ad alta velocità e alte prestazioni, compatto e dal prezzo vantaggioso, adatto a un’ampia gamma di applicazioni. Il cuore del sistema è il sensore LiDAR RIEGL VUX-3HA completamente integrato, che offre fino a 3 milioni di misure e fino a 400 linee di scansione al secondo, con una portata massima di 500 m, una precisione di 2 mm e un’accuratezza di 3 mm.
La testa di misura compatta è dotata di un attacco a sgancio rapido, mentre una piastra girevole consente diversi angoli di montaggio per ottimizzare il campo visivo in base al rilievo da eseguire. Fino a quattro fotocamere possono essere integrate come opzione per acquisire immagini in contemporanea con i dati LiDAR, e il sensore può essere abbinato all’unità IMU/GNSS VUX-3-RiLOC-F per i dati di posizione e orientamento.
Grazie alla capacità multi-target fino a 31 echi per impulso e al campo visivo di 360°, il VMQ-3HA è ideale per il rilievo delle infrastrutture di trasporto, la misura della superficie stradale, la mappatura HD per la guida autonoma e la modellazione urbana.
Alta velocità di acquisizione
Il sensore LiDAR RIEGL VUX-3HA raggiunge una frequenza di impulso fino a 3 MHz e fino a 400 linee di scansione al secondo.
Lunga portata, massima precisione
Portata fino a 500 m con precisione di 2 mm e accuratezza di 3 mm, e capacità multi-target fino a 31 echi per impulso.
Montaggio flessibile
Testa di misura compatta con attacco a sgancio rapido e piastra girevole per diversi angoli di montaggio e un campo visivo ottimizzato.
Sistema espandibile
Integrazione opzionale fino a quattro fotocamere e abbinamento con l’unità IMU/GNSS VUX-3-RiLOC-F per posizione e orientamento.
